ロボ職人の実用化について

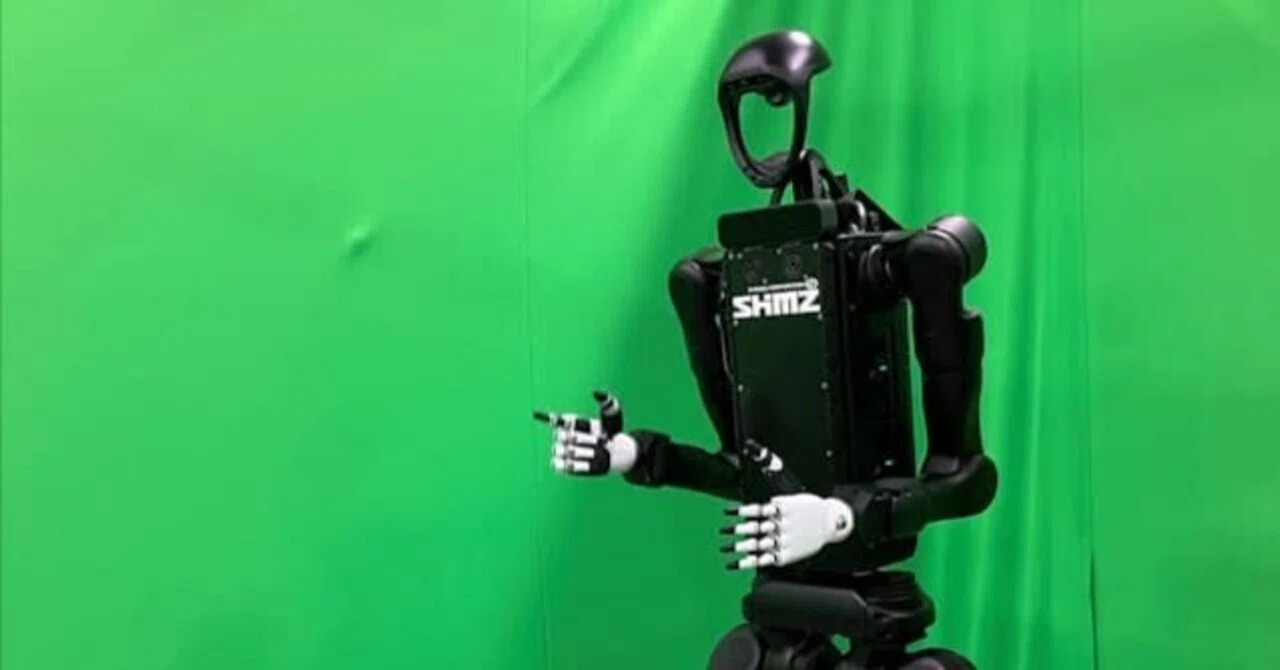
清水建設が発表した「2030年度をめどにしたヒト型ロボットの建設現場投入」というニュースには、強いインパクトを受けた。いよいよフィジカルAIが、実験室のデモンストレーションを飛び出してリアルな社会に本格実装されるフェーズが始まったのだ。
職人の高度な技術をAIに学習させることができれば、熟練工の高齢化や人手不足、後継者難に対する決定的な解決策になる可能性がある。この技術がもたらすインパクトと、その先に待ち受ける課題、そしてフィジカルAIが最終的に行き着く未来について、僕なりに考えてみた。
1. 専用機から「汎用ヒト型」への転換が持つ意味
(1) 既存の現場環境をそのまま活用できる強み
従来の建設業界におけるロボット開発は、鉄筋の組み立てや資材搬送、現場の測量など、特定の作業だけに特化した「専用機」が主流だった。これらは決まった作業を効率よくこなす分には優秀だが、別の用途への転用が効かない。作業ごとに異なるロボットを何台も用意する必要があり、コストや手間の面で普及の足枷になっていた。
さらに大きな問題は、実際の建設現場が「人間の身体」を前提に設計されているという点だ。段差や階段が多く、工具やレバーの形状もすべて人間が使いやすいように作られている。ここに車輪型の専用ロボットなどを無理に導入しようとすれば、現場側をロボットに合わせて改修しなければならない。スロープを設置したり、特殊なマーカーを壁に貼ったり、専用の据え付け治具を用意したりといった事前準備の手間が発生する。ダイナミックに状況が変わる建設現場において、このコストは致命的だ。
清水建設が目指す「多能工」型のヒト型ロボットは、この構図を180度ひっくり返す。人間用に最適化された空間にそのまま入り込み、人間用の工具を使い、人間と同じ動線で移動して、塗装や左官などの複数工程を1台でこなす。現場をロボットに合わせるのではなく、ロボットが現場に合わせる。このアプローチこそが、導入のハードルを劇的に下げるブレイクスルーとなる。
(2) 暗黙知のデジタル化と継承
これまで職人の「勘」や「技」といった暗黙知は、長年の経験や徒弟制度を通じて、人間の肉体から肉体へと辛抱強く引き継がれてきた。しかし、清水建設が導入したロボットアームの試みは、この伝承のあり方を根本から変える。
アームを壁面に押し当てた際の力加減や、ローラーを動かす滑らかな軌道をセンサーで捉え、デジタルデータへと変換する。職人の身体感覚をそのまま可視化し、AIの学習データとして蓄積するアプローチだ。一度データ化された技術は、人間の肉体の衰えや引退に関係なく、劣化することのない資産として永続化される。後継者不足に悩む伝統的な技能を救う、新しい時代の継承の形がここにある。
2. 高所作業への投入と、直面する物理的・制度的障壁
人間にとって命の危険を伴う高所作業や足場の悪い環境こそ、フィジカルAIが最も本領を発揮すべき領域だ。しかし、ここをロボットの独壇場にするためには、クリアしなければならないシビアな現実が横たわっている。
(1) 重量物としてのリスク
二足歩行で自律行動するヒト型ロボットは、強力なモーター、大容量のバッテリー、それらを支える頑強なフレームを搭載するため、生身の人間よりもはるかに重くなる。ここに最初の物理的制約が生まれる。
① 仮設足場への負荷
建設現場の足場は、人間の体重と最小限の資材の重さを前提に許容荷重が計算されている。100kgを大きく超えるような重量級のロボットが歩き回るとなれば、そもそも足場そのものの補強や設計変更が必要になり、現場環境に手を加えないというヒト型の利点が薄れてしまう。
② 転倒・落下時の二次災害
万が一、高所でロボットがバランスを崩して転倒、あるいは地上へ落下した場合、その重量物が周囲の作業員や構造物に激突したときの破壊力は人間の比ではない。重大な事故を未然に防ぐための、絶対的な安全策が求められる。
(2) 責任の所在とリスク管理の再定義
法的な整備も避けて通れない。現在の労働安全衛生法をはじめとする各種規制は、あくまで「人間の安全」を守るために作られている。高所でフィジカルAIを稼働させるにあたり、どのような命綱や防護ネットを義務付けるべきか、そして事故が起きた際の責任は誰が負うのかというルールの策定が必要になる。
この問題は、自動車の自動運転(レベル4以上)や医療AIの法的枠組みの議論と本質的に同じであろう。ロボットがどれだけ高度な自律性を持とうとも、法律上は「物体」であり「道具」に過ぎない。したがって、事故が起きた場合は、プログラミングや製造段階の欠陥(製造物責任)なのか、現場での運用の誤り(使用者責任)なのかという過失割合の切り分けに帰着する。
ただし、建設現場は公道と違って毎日環境が変わる不確実性の高い空間だ。昨日までなかった段差や、雨による床の滑りやすさが原因でロボットが転倒した場合、AIの認知ミスなのか、現場の環境管理ミスなのかの境界線は極めて曖昧になる。ゼネコン側には、リスクを誰がどう担保し、どのように証明するかという、極めて厳密な内部統制・リスクマネジメントの再定義が突きつけられることになる。
(3) 厳密なログ記録の義務化
このような責任の曖昧さを解消し、商業的な実用化を可能にするための鍵が、ログ(作業内容のすべて)の常時記録だ。まさに航空機におけるブラックボックス(フライトレコーダー)のような仕組みが、建設ロボットにも必須となる。
記録されるべきデータは多岐にわたる。
・周囲の環境データ:3Dマッピングやカメラ映像による、事故直前の正確な現場状況
・内界データ:各関節のモーターの出力値、センサーが検知した荷重や滑りのログ
・意思決定データ:AIがなぜそのルートを選択し、その瞬間にどう姿勢を制御しようとしたかという推論プロセス
これらが改ざん不可能な形で堅牢に記録されているからこそ、事故の原因を冷徹に切り分けることができる。この「動かぬ証拠」としての監査証跡があって初めて、企業はリスクをコントロールできるようになり、ロボットを現場へ本格投入する決断を下せる。
(4) デジタルとフィジカルの超高速ループ
こうして蓄積された膨大なログデータは、責任追及のためだけでなく、技術を爆発的に進化させる最大の燃料となる。
現場で発生した「つまずき」や「失敗」のリアルなデータは、そのまま仮想空間(デジタルツイン)へと流し込まれる。AIはそのバーチャルな現場の中で、何百万回、何千万回もの失敗パターンを数時間のうちに擬似体験し、どうすれば転倒を防げたかを自律的に学習していく。
同時に、ハードウェアの洗練も進む。「この作業のとき、実はこの関節にはそこまでの負荷はかかっていない」というデータが集まれば、余計な肉を削ぎ落として機体を軽量化できる。材料工学の進化と相まって、ロボットはより軽く、より安く、より壊れにくい構造へと引き算の進化を遂げるだろう。
さらに、空中での姿勢制御技術が組み合わされば、猫のように落下の一瞬で体勢を立て直して被害を最小限に抑えたり、キャットウォークにしがみついたりするような芸当も、SFの世界ではなく技術的な現実解として見えてくる。
人間であれば1人が技術を習得するのに何年もかかるが、データとして抽象化されたAIの知能は、ソフトウェアのアップデートを通じて世界中の機体へ一瞬で共有される。昨日まで転んでいたロボットたちが、明日には一斉に滑らかな身のこなしを手に入れる。そんな圧倒的なスピードで、フィジカルAIは進化していく。
4. 極限環境という最終目的地への道のり
建設現場で鍛え上げられたフィジカルAIが、最終的に行き着く主戦場は「極限環境」だ。原子炉の建屋内、高線量の除染作業、あるいは宇宙空間や深海など、人間にとっては「リスクがある」どころか「肉体的に生存不可能」な世界である。
これまでの遠隔操作ロボットは、宇宙や深海における致命的な通信のタイムラグ、あるいは遮蔽物による通信途絶によって、予期せぬトラブルに対処できず立ち往生することが多かった。現場の機体自身がリアルタイムで状況を認知し、その場で瞬時に判断を下す自律的なフィジカルAIでなければ、これらの過酷なミッションを完遂することはできない。
また、廃炉作業を行う原子炉建屋のような場所も、もともとは人間が点検や修理をすることを前提に作られた構造物だ。階段があり、手すりがあり、人間用のバルブやドアが並んでいる。ここを突破するためには、やはり人間用に作られたインターフェースをそのまま扱える、汎用的なヒト型や柔軟な身体性を持ったAIが最適解となる。
重要なのは、これらの極限環境用ロボットが、国家プロジェクトの予算だけで孤立して開発されるわけではないという点だ。清水建設のような民間企業が、日々の人手不足を解消するために泥臭く現場でデータを回し、汎用的な「足腰」と「脳」を洗練させていく。その民間発の強固なベースの上に、放射線シールドや耐圧・耐熱構造といった特殊な「服」を着せることで、極限環境に耐えうる最強のロボットが誕生する。
人間がどうしても行けない場所のフロンティアを切り拓き、あるいは過去の負の遺産を安全に片付ける。フィジカルAIが私たちの社会を裏から支え、人間の限界を拡張していく未来が、すぐ目の前まで来ているのだろう。
もちろん、フィジカルAIの発展は、明るい側面ばかりではない。この技術が持つ「自律的に判断し、物理世界を動かす能力」は、人類にとって脅威にもなり得る。すなわち、軍事目的への転用だ。
建設現場で培われる「段差を苦にしない二足歩行技術」や「道具を器用に操るアーム制御」、そして「最適化された超高速の意思決定」は、そのまま戦闘用ロボットのコア技術へと直結する。人間が立ち入れない極限環境で作業できるロボットは、裏を返せば、重武装して戦場を縦横無尽に駆け巡る「自律型致死兵器システム(LAWS)」のそのものである。
通信のタイムラグを克服し、現場のAIがミリ秒単位で「標的を排除する」と自律判断する世界が到来したとき、そこに人間の倫理や抑止力は介入できない。民間ビジネスの競争やデータ蓄積のスピードが、結果として軍事用AIの進化を意図せず何倍も加速させてしまうという皮肉な構造も存在する。
我々は、テクノロジーがもたらす利便性を享受する一方で、それが「超高精度な暴力の自動化」へと反転するリスクに対し、国際的な枠組みや厳格な歯止めを今から議論しておかなければならない。フィジカルAIを真の意味で社会の「盾」とし、インフラを維持するための道具にとどめておけるか。それは、技術の進化スピード以上に、我々人間の知性と倫理観が試される重い命題である。
いいなと思ったら応援しよう!
 よろしければ応援お願いします! いただいたチップはクリエイターとしての活動費に使わせていただきます!
