ubuntu 16.04 kinetic下载gmapping源码编译运行数据集并画图详细步骤笔记

成功配置Ubuntu下载Gmapping代码,以及解决安装中出现问题,且给数据集建图测试 .下载Gmapping代码 1.1安装libsdl1.2-dev 、 libsdl-image1.2-dev 打开终端输入: sudo apt-get install libsdl1.2-dev sudo apt install libsdl-image1.2-dev 1.2创建工作空间 创建文件夹:catkin_ws,在其下创建src文件夹。 1.3Git源码 在catkin_ws文件夹下打开终端,输入: git clone https://github.com/ros-per.. 阅读详情

ubuntu 16.04 kinetic下载gmapping源码并编译运行数据集,画图详细步骤笔记

在ubuntu中运行mapping后,我们就要对gmapping做优化。本人也不算是专门研究gmapping的,帮助一个朋友做一下,自己就做一个小笔记吧~(其实就是整理一下很多人的笔记)
  1. 首先你需要有一个ubuntu 16.04系统,本人是安装了其他的ubuntu版本,安装之后联网那块有问题,然后重新安装了,本人用的是这个重装的教程,第一个安装过程也差不多,只是不需要删除那一步,里边还有自己制作ubuntu系统盘的过程,需要的自取。链接:https://blog.csdn.net/WILLIAMMMS/article/details/80781006
  2. ubuntu16.04安装Ros(kinetic版本),链接:https://www.cnblogs.com/longronglang/p/11386522.html?from=singlemessage&isappinstalled=0
    (2020.3.19更新小注:如果安装双系统出现Failed to open \EFI\BOOT\mmx64.efi,然后自动关机,就需要把u盘里的BOOT文件夹下的grubx64.efi改为mmx64.efi,然后重新安装。)
    注: 在这个过程中可以让系统自动挑选最好的源,一般来说清华大学、华为、搜狐的源比较好用(本人用的是华为的源,顺利安装)。
gmapping源码下载并编译:
  • 下载依赖项:

     sudo apt-get install libsdl1.2-dev
     sudo apt install libsdl-image1.2-dev
    
  • 建立一个工作空间,并进入工作空间内的src文件夹

     cd ~/catkin_ws/src/
    
  • 使用git clone源码:

    git clone https://github.com/ros-perception/openslam_gmapping.git
    git clone https://github.com/ros-perception/slam_gmapping.git
    git clone https://github.com/ros-planning/navigation.git
    git clone https://github.com/ros/geometry2.git
    git clone https://github.com/ros-planning/navigation_msgs.git
    
  • 在刚刚建的工作空间中编译:(本人的:/catkin_ws1)

     catkin_make
    
  • 此处可能会报错(若无报错,请忽略这步)

    报错1:CMake Error at geometry2/tf2_bullet/CMakeLists.txt:11 (find_package): By not providing “Findbullet.cmake” in CMAKE_MODULE_PATH this project has asked CMake to find a package configuration file provided by “bullet”, but CMake did not find one.
    解决步骤:安装一下依赖项

      sudo apt-get install libbullet-dev
    

    然后重新编译

     catkin_make
    
  • 重新编译后可能会有新的错误(若无报错,请忽略这步)

    报错1:Invoking “make -j8 -l8” falled 或者关于c++标准的问题
    解决步骤:打开工作空间下的src/文件下的CmakeLists.txt文件。此步骤需要使用sudo权限

     sudo regit CmakeLists.txt
    

    在文件中加入以下一行代码(加入c++标准)

     set( CMAKE_CXX_FLAGS "-std=c++11 -O3" )
    

    然后重新编译

     catkin_make
    

    显示编译完成。

    运行gmapping:
  • 数据集下载(百度网盘)
    链接:https://pan.baidu.com/s/1yFdkmxZSRVZHYKA1lYgFFw#list/path=%2F

  • 运行roscore

     roscore
    
  • 重新打开一个终端,设置为读取仿真时间,即让系统知道现在要运行的是数据集

     rosparam set use_sim_time true
    
  • 此处最好配置一下运行环境,不配置的话有可能会报错找不到gmapping

     source ~/catkin_ws/devel/setup.bash
    
  • 在数据集文件夹下打开终端,然后查看一下话题

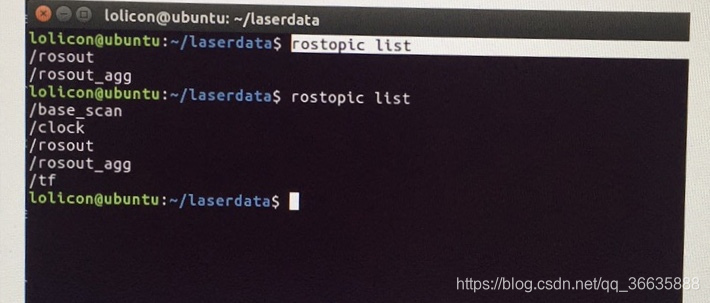
     rostopic list
    
  • 话题结果显示如下:
    显示话题

  • 在数据集所在文件夹下打开新终端,读取base_scan话题,这个不开的话,不能在rviz里边读取话题里的信息,就看不到地图。

     rosrun gmapping slam_gmapping scan:=base_scan
    
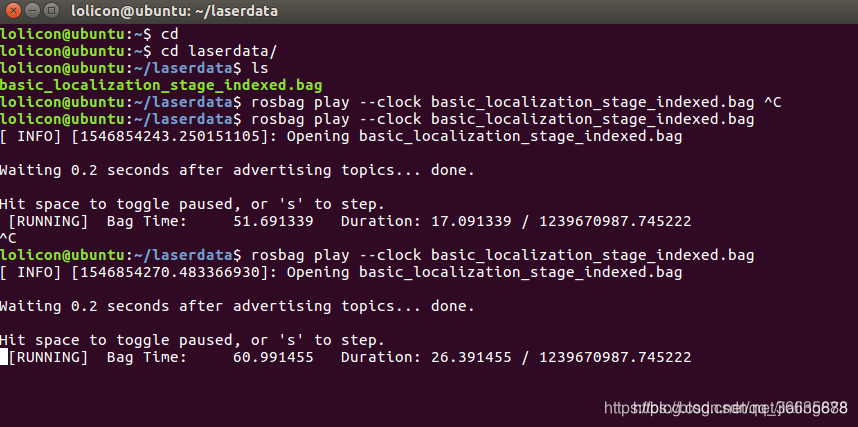
  • 再在数据集所在文件夹下新开终端,对数据集进行play,如果需要运行其他数据集,就修改数据集名字basic_localization_stage_indexed.bag成你自己的。

     rosbag play --clock basic_localization_stage_indexed.bag
    

    或者

     rosbag play  basic_localization_stage_indexed.bag
    

    咱也不知道为啥第一次用上边的可以运行,第二次之后要用去掉 --clock 才能运行。

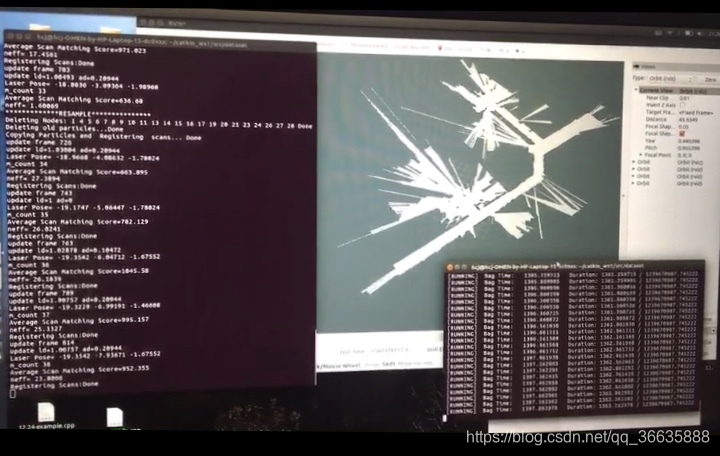
  • 正确运行后便会读取数据集信息运行,找个图片看一下吧
    找的别人的
    在rosrun gmapping slam_gmapping scan:=base_scan终端也会有输出信息。

  • 下面就用rviz来看一下gmapping建的图吧

     rviz
    
  • 如果以上均正确,则rviz里边的Global Status:ok前边会显示绿色的,如果为红色错误或黄色警告,可能就是base_scan那步运行有错误。
    然后选择add,选择by topic,选择map。
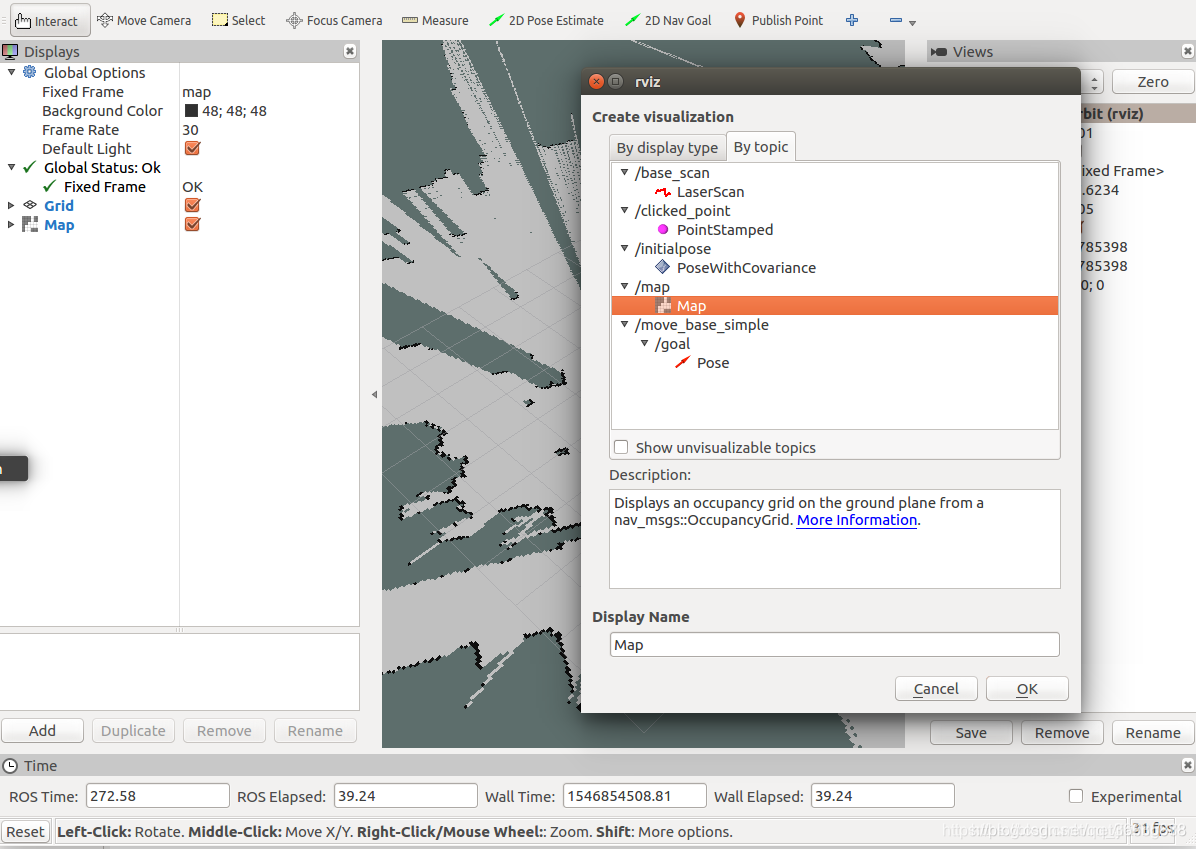
    在这里插入图片描述

  • 然后就可以看到gmapping在一点一点地建地图了。
    建图

  • 到此结束!

  • :之前还试过直接使用sudo apt-get install ros-kinetic-slam-gmapping命令直接下载安装,安装之后可以运行,但是地图不是一点一点建出来的,是一打开就是完整的地图,然后想在ubuntu中找源代码,但是实在找不到,放弃了, 就下载了源码,按以上步骤重新下载编译运行。

  • 欢迎各位大神和小伙伴补充讨论!
    ---------------------更新-------------------------------------------2020.3.6----------------------
    参考链接:https://blog.csdn.net/l0409044222/article/details/54380926/

  • Rviz保存地图
    (1)安装map-server

    sudo apt-get install ros-indigo-map-server
    

    (2)保存地图

    rosrun map_server map_saver -f mymap
    
ROS Kinetic入门教程:Ubuntu 16.04下安装配置与工程实践 ROS(Robot Operating System)是机器人系统开发的核心中间件框架,其核心原理基于分布式节点通信、话题/服务/动作机制及TF坐标变换体系。技术价值在于屏蔽硬件异构性、提供标准化工具链(如rviz、rosbag、roslaunch)支撑实时控制与多传感器融合。典型应用场景涵盖高校机器人课程实验、工业AGV底盘调试、教学机械臂开发及国产激光雷达(如思岚A1)驱动集成。由于大量教材、实验平台与国产硬件SDK仍深度绑定ROS Kinetic版本,且其运行依赖Ubuntu 16.04 LTS的稳 阅读详情

相关推荐

ROS Kinetic + TurtleBot 2 实战部署:Ubuntu 16.04.6 兼容性修复与 SLAM 环境构建

ROS(Robot Operating System)是一套面向机器人开发的元操作系统,其核心依赖于严格的发行版耦合机制。ROS Kinetic 作为长期支持版本,设计上深度绑定 Ubuntu 16.04 LTS,尤其要求 16.04.6 子版本以确保 GCC、glibc 和内核 ABI 的精确匹配——这是保障 Kobuki 底盘驱动、Kinect v1 深度感知及 gmapping SLAM 等关键功能稳定运行的底层前提。脱离该环境会导致节点通信失败、tf 树断裂、深度图丢帧等典型问题。本文聚焦真实硬件场

weixin_29159613的博客 316

ubuntu16+indigo下gmapping成功跑数据集

ubuntu16+indigo下gmapping成功跑数据集,亲自测试好用,解压后gmapping/script里面有一个.py脚本,可以将网上的数据集转化成.bag文件

ROS Kinetic + Ubuntu 16.04 入门配置全指南:稳定基座构建与catkin工作流

ROS(Robot Operating System)是一套面向机器人系统的元操作系统,其核心在于节点通信、消息传递与分布式软件架构。理解ROS环境配置的本质,就是掌握catkin构建系统、ROS_PACKAGE_PATH路径机制与roscore运行时基座的协同原理。该配置过程直接决定后续传感器驱动集成、SLAM建图、导航控制等高阶功能的稳定性与可调试性。Ubuntu 16.04与ROS Kinetic的组合,因ABI兼容性完备、文档覆盖全面、社区案例丰富,成为软硬协同开发中最可靠的学习基线。本文聚焦从系统

chuchen7021的博客 416

slam gmapping.zip

这是在ROS下的基于gmapping算法的slam实现代码,在ROS中可以直接编译运行,有研究ROS下的slam算法的朋友可以下载下来看看。

Ubuntu 24.04配置 Appimge环境

在搜索一番后发现是Ubuntu从 22.04 LTS版本开始,在系统中预置了Fuse 3 程序, FUSE(用户空间中的文件系统)库为用户空间程序提供了一个接口,可以将虚拟文件系统导出到 Linux 内核。遗憾的是,绝大多数Appimage文件支持的是Fuse 2 版本,因此无法适配新版的Ubuntu系统。以上问题如果使用命令行运行Appimage文件会在终端中直接指出Fuse版本的问题,但如果使用Gnome桌面自带的Nautilus文件管理器运行则不会用任何报错,只是双击应用没有反应。

G1243028的博客 2237

ubuntu16.04 ROS-kinetic 环境 gmapping 的安装以及编译报错解决

#安装gmapping 1.安装依赖项 sudo apt-get install libsdl1.2-dev sudo apt install libsdl-image1.2-dev 2.进入工作空间 cd ~/catkin_ws/src/ 3.使用git clone源码 git clone https://github.com/ros-perception/openslam_g...

杏壳儿的博客 4326

ubuntu16.04下ROS操作系统学习笔记(八)机器人SLAM与 Gmapping-Hector_slam-Cartographer--ORB_SLAM

做SLAM的硬件要求(不一定是必须的,看包和库的依赖): (1):差分轮式机器人,可以使用Twist速度指令控制,需要线速度和角速度。 (2):需要激光雷达、深度摄像头等测距设备,可以获取环境深度信息。 (3):最好使用正方形和圆形的机器人,其他外形的机器人虽然可以正常使用,但是效果可能不佳。 机器人的深度信息里面需要包含什么内容。可以通过以下命令来对其进行查看: rosmsg sho...

小小何先生的学习之旅 6947

ubuntu 18.04 Melodic下载gmapping源码编译运行数据集建图

ubuntu 18.04 Melodic下载gmapping源码编译运行数据集建图

weixin_44978295的博客 2760

ROS学习笔记(1): ROS Kinetic/Melodic安装步骤

本文介绍ROS Kinetic的安装和配置,使用ubuntu16.04. ROS Melodic的安装步骤和这个类似,只需要将kinetic 更改为melodic就可以了,当然,对应的操作系统是ubuntu18.04

Robin's Home 3251

Ubuntu16.04+智能车+YOLO

环境 Ubuntu16.04 kinetic 搭建智能车环境 下载源码编译 下载源码(ROS工作空间/src/) git clone https://github.com/xmy0916/racecar.git 编译 cd ~/catkin_ws/ catkin_make 问题1 sudo apt-get install ros-kinetic-driver-base 问题2 sudo apt-get install ros-kinetic-ackermann-ms

weixin_41443460的博客 852

Turtlebot2小车机器人驱动包安装、编译运行问题合集

Turtlebot2小车机器人驱动包安装、编译运行问题合集一、Turtlebot2驱动安装二、在Turtlebot2工作空间catkin_make编译时三、在turtlebot2工作空间路径下终端输入roslaunch时四、在roslaunch turtlebot_navigation gmapping_demo.launch时遇到的问题 “学习SLAM的过程真的很快乐” ————沃兹吉.梭德 在学习激光和视觉SLAM的过程中,除了掌握SLAM的基础知识之外,还需要学习ROS和Ubuntu等工具的使用,以

qq_41808841的博客 5514

TurtleBot2+ROS Kinetic硬件驱动配置实战指南

ROS(Robot Operating System)作为机器人开发的事实标准,其核心价值在于统一硬件抽象与中间件通信。理解ROS驱动原理,关键在于掌握设备节点映射、内核模块兼容性及实时性调度机制。在真实嵌入式机器人平台如TurtleBot2上,ROS Kinetic非单纯软件版本选择,而是与Kobuki底盘固件、CP2102串口芯片、Ubuntu 16.04内核深度耦合的技术栈。该组合保障了USB通信时序稳定性、`/dev/kobuki`设备持久化及`/odom`里程计时间戳精度,是实车SLAM、导航与

weixin_33672400的博客 382

ROS+Gmapping+镭神智能激光雷达应用测试(N301-01B)

运行slam缺少个激光,机缘巧合获得镭神智能赞助的一款产品,在此将使用过程整理记录,也为有这款激光的小伙伴交流学习,当然想入手这款激光的也可以联系我哦(^_^)。2017.09.09 乐 应用环境: 系统:ubuntu16.04 ROS: kinetic 平台:rikirobot 、kobuki 品牌:镭神智能 型号:N301-01B  相关产品介绍室内实验:1、驱动安装记录ROS

ChunleGao博客 1万+

ubuntu卸载_ROS入门笔记(二):ROS安装与环境配置及卸载(重点)

1 ROS安装步骤1.1 ROS版本ROS目前只支持在Linux系统上安装部署, 它的首选开发平台是Ubuntu。注:如果Ubuntu版本和ROS版本不对应的话,安装就不会成功了~笔者使用的平台是Ubuntu 16.04, ROS版本是Kinetic。说明:Ubuntu官方下载网址https://www.ubuntu.com/download/desktop1.2 确定Ubuntu版本号在终端中输...

weixin_39788792的博客 481

ros机器人编程实践(7)- turtlebot3仿真与脚本控制!!!史上最全,入门最简

前言 本文目标,史上最全,入门最简。 这一节参考书上的例子,用gazobo仿真开源项目turtlebot3,我的环境是ubuntu16.04,kinetic版本ros。 创建工作区以及包 创建wanderbot_ws工作区 mkdir -p ~/wanderbot_ws/src cd ~/wanderbot_ws/src catkin_init_workspace 创建wanderbot包 cd...

qq_37668436的博客 7900

ROS学习【18】-----利用Gazebo搭建赛道,控制小车完成比赛(大学生智能车大赛室外光电组赛道仿真模拟)

现在很多小伙伴在为全国大学生智能车比赛做准备,但在进行小车组装之前,一定会通过ROS进行赛道模拟,调试,一切准备就绪后才会进行现实中小车的组装,因此,测试是非常重要的,本次博客,林君学长主要带大家利用Gazebo搭建全国大学生智能车比赛的规则赛道,控制小车,跑完赛道,虽然只是简单的模拟,但对参赛的小伙伴来说,可以说非常重要了,有了一个入门的基础,接下来,一起看步骤了解吧! 一、 ROS仿真功能包下载编译 一下ROS的仿真功能包需要通过GitHub克隆下载,当然是网络的大佬写好了的,小伙伴如需要自己写,可以

qq_42451251的博客 6489

利用Gazebo搭建赛道,控制小车完成比赛(大学生智能车大赛室外光电组赛道仿真模拟)

ROS学习【18】-----利用Gazebo搭建赛道,控制小车完成比赛目录一、 ROS仿真功能包下载编译1、racecar功能包下载2、安装该功能包运行需要的控件3、racecar功能包编译4、测试是否编译成功二、 运行功能包自带的赛道1、运行赛道,控制小车进行位移2、进行gmapping建图三、 自行进行赛道搭建1、新建终端,打开Gazebo2、运行小车模型,导入刚刚的模型框架,然后保存world文件3、创建launch文件,填写赛道配置参数4、运行我们的地图5、进行gmapping建图四、 实现 小车自

qq_42451251的博客 6453

Racebot移动机器人更换HOKUYO(北阳)UST-20LX激光雷达建图

1.环境 更换环境为ubuntu16.04,ROS版本Kinetic,hokuyo接头为网口接头。 2.安装相关的包 2.1 apt—get安装驱动和依赖: 驱动安装: sudo apt-get install ros-kinetic-urg-node 安装依赖: sudo apt-get install ros-kinetic-urg-c sudo apt-get install ros-ki...

a331683772的博客 1173
下一篇: 深度视觉里程计DeepVO(ICRA)的运行笔记
Liven_HuaChunjie
博客等级 码龄10年 16粉丝 13原创
评论 10
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值