


这次计划做成一个 AR Sensor Fusion 系列,从底层传感器一直写到空间计算。
这样每篇都有实验、有代码、有图,阅读量也更高。
这次的内容主要是IMU为什么需要融合。
标题
《AR眼镜中的第一块基石:为什么单个传感器不可靠?》
1 传感器基本介绍
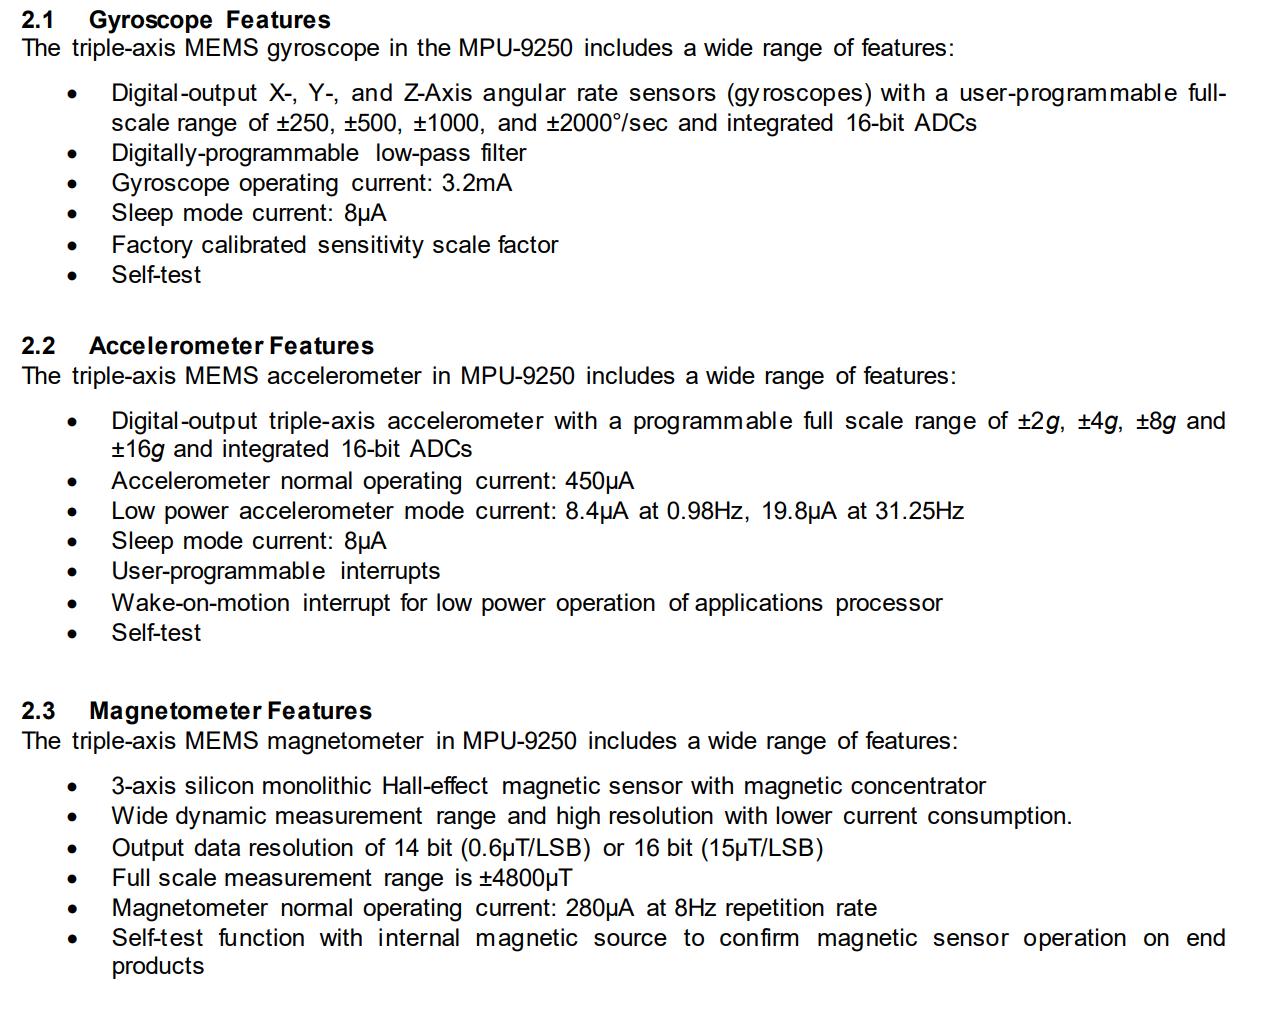
这次主要看三个传感器,Accel,Gyro,Mag。下面是MPU9250的datasheet。
1.1 Accel
Accel → 重力方向,这个主要是测量加速度,比较特别的是它还会测试到重力,也就是G。下面就是我几乎尽量放平,可以看到X,Y都是趋向0,Z差不多是0.87g,也就是重力加速度。
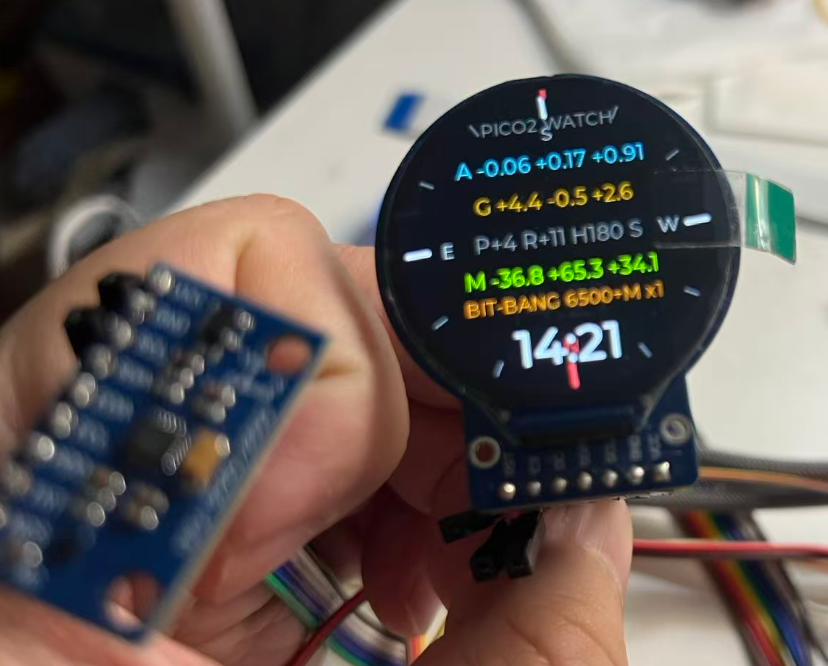
这个主要作用第一是求Pitch,也就是前后倾角。第二是求Roll,也就是左右倾角。总的来说主要是用来判断方向。
缺点是动态的时候误差巨大。
1.2 Gyro
Gyro → 旋转运动。Gyroscope陀螺仪,这个主要是测量角速度,单位是°/s或者rad/s,可以用来得到速度,也可以得到方向。
优点是响应快,但是会累计误差,产生漂移。
1.3 Mag
Mag → 地球磁场方向,这里的设备是Magnetometer,磁力计。它主要是测量地球磁场,单位是μT,MicroTesla。
这个主要是输出Mx My Mz,也就是地球磁场的向量。这个也可以用来取得朝向,好像是有绝对参考北极。
缺点是很容易被干扰。
| 传感器 | 测量对象 | 优点 | 缺点 |
|---|---|---|---|
| Accel | 重力+加速度 | 长期稳定 | 运动时噪声大 |
| Gyro | 角速度 | 响应快 | 漂移 |
| Mag | 地磁场 | 有绝对方向 | 易受干扰 |
介绍:
Accel
Gyro
Mag
各自的问题:
| 传感器 | 优点 | 缺点 |
|---|---|---|
| Acc | 不漂移 | 震动大 |
| Gyro | 响应快 | 会漂 |
| Mag | 绝对方向 | 易受干扰 |
对于AR来说,Accel=头有没有低下,Gyro=头正在怎么转,Mag=头最终朝向哪里。
总的来说,Accel、Gyro、Mag 解决的是“姿态(Orientation)”问题。
实验1:加速度计
静态:
Pitch
Roll
很稳定。
然后摇晃眼镜:
Pitch
Roll
疯狂跳。
实验2:陀螺仪漂移
放桌上:
Yaw
记录30分钟。
画图:
0°
1°
3°
5°
...
这是非常震撼的实验。
实验3:磁力计干扰
磁铁靠近:
Yaw
瞬间偏转。
收获
得出结论:
没有任何单个传感器可信
第二篇:从9轴融合到电子罗盘
标题
《实现第一个AR姿态系统:MPU9250九轴融合》
内容
介绍:
Pitch
Roll
Yaw
实验1
画:
Mx
My
散点图
旋转一圈。
实验2
磁力计校准
校准前:
椭圆
校准后:
圆
效果特别明显。
实验3
互补滤波
同时显示:
Accel
Gyro
Fusion
三条曲线。
实验4
3D立方体姿态显示
Pico输出:
Quaternion
PC显示:
3D Cube
第三篇:AR眼镜为什么不能只靠IMU
标题
《Yaw漂移:AR眼镜虚拟画面飘走的根源》
这是AR和无人机的分水岭。
实验
头部运动:
左转90°
右转90°
持续10分钟。
记录:
真实位置
计算位置
误差。
展示:
虚拟箭头
逐渐偏离。
收获
引出:
VIO
第四篇:Camera + IMU = VIO
标题
《AR定位核心:Visual-Inertial Odometry》
内容
介绍:
Camera
+
IMU
融合。
实验1
仅IMU:
轨迹漂移
实验2
Camera+IMU:
轨迹闭环
推荐:
-
OpenVINS
-
VINS-Fusion
实验3
手机录制视频
提取ORB特征点。
显示:
Feature Tracking
第五篇:AR里的时间同步
标题
《Sensor Fusion最大的坑:时间戳》
很多新人完全没意识到。
实验1
Camera:
30fps
IMU:
1000Hz
故意制造:
10ms
延迟。
观察:
姿态抖动
实验2
50ms
观察:
AR漂移
这是高通平台非常实际的问题。
第六篇:AR眼镜里的其它传感器
标题
《除了IMU,AR眼镜还有哪些传感器?》
内容:
ALS
环境光
实验:
手电照射
自动调亮度。
Proximity
佩戴检测
实验:
摘下眼镜
自动灭屏。
Hall
实验:
折叠镜腿
进入待机。
ToF
实验:
手势距离
测量。
第七篇:功耗与Always-On Sensor
标题
《AR眼镜一天续航的秘密》
内容:
IMU Always On
Camera On Demand
实验1
测电流:
| 模式 | 电流 |
|---|---|
| Sleep | xx |
| IMU | xx |
| Camera | xx |
实验2
Motion Trigger
静止:
Camera关闭
运动:
Camera启动
第八篇:从Sensor Fusion到Spatial AI
标题
《未来AR:从传感器融合到空间智能》
介绍:
IMU
Camera
Mic
ToF
GPS
统一融合。
实验
例如:
头部方向
IMU
注视方向
Eye Tracking
空间位置
VIO
语音
Mic
融合成:
用户意图
整个系列最吸引人的实验
我认为阅读量最高的不是滤波公式,而是下面几个:
TOP1
陀螺仪漂移
TOP2
磁力计校准前后散点图
TOP3
3D立方体姿态显示
TOP4
Camera+IMU轨迹对比
TOP5
时间同步误差实验
尤其是第五篇《时间戳为什么比滤波器更重要》,这类内容网上非常少,但在 Qualcomm、AR、Camera 实际项目里价值极高,很容易形成你的个人特色,而不是又一篇 MPU9250 入门教程。


 扫一扫


 4121

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


