


基于边缘计算与区块链的去中心化球形多机器人分布式数据处理系统研究
摘要
机器人的应用日益广泛。特别是在军事应用背景下,通常需要构建多机器人系统来完成任务。然而,当多机器人系统遭遇敌方入侵时,由于计算资源匮乏的嵌入式环境中,集中式控制系统难以有效防御并解决拜占庭容错问题,且多机器人系统网络无法承载大量原始数据的广播。为解决上述问题,本文采用LoRa通信技术和区块链技术,提出并实现了去中心化的球形多机器人控制系统,提升了系统的拜占庭容错能力。同时,基于边缘计算的理念,在当前去中心化系统的基础上,对球形多机器人的分布式数据处理系统进行了研究。结果表明,基于边缘计算和区块链的去中心化球形多机器人分布式数据处理系统能够有效提高实时性。
索引词
区块链。LoRa。去中心化。多机器人。边缘计算。
引言
随着机器人和物联网产业的发展,技术领域的关注点已更多地转向终端节点。大数据和大量计算是许多应用的基本要求,导致机器人运行模式逐渐从单个机器人向多机器人转变。球形仿生机器人具有良好的隐蔽性,可在现场执行各种侦察和夺取任务。在军事背景下,此类任务通常需要多个机器人节点协同完成。在当前的研究中,主要研究集中在集中式控制系统,将多机器人系统的所有协调任务集中于一个节点上,这不仅降低了控制的实时性,还增加了计算和通信开销。一旦中央节点遭到入侵,整个机器人系统可能瘫痪,甚至落入敌方手中。
因此,球形多机器人稳定且安全的控制系统非常重要。同时,为了提高系统的智能性,还需要一个能够满足控制系统要求的数据处理系统[1]-[6]。
近年来,关于去中心化多机器人系统的研究,各科研机构的进展如下:麻省理工学院实验室于2016年提出了利用区块链实现机器人集群控制系统的技术方案,并提供了相关应用场景及可能存在的问题。随后在2018年,麻省理工学院实验室与布鲁塞尔大学联合发表了基于区块链技术解决多机器人拜占庭将军问题的研究成果,去中心化多机器人系统的仿真实验表明,区块链技术在提升拜占庭容错能力方面具有深远的研究价值。内陆贝拉大学于2018年提出了将区块链技术与人工智能相结合的思想,图尔库大学则提出了利用区块链技术管理异构多机器人系统的方法,该方法发表于2020[7]-[10]。
在上述研究中,许多与机器人相关的领域都围绕区块链技术得到了拓展。针对球形多机器人系统存在的问题,这无疑是一个良好的切入点。因此,本文引入了物联网领域的前沿通信技术LoRa,利用其低功耗、远距离通信、高抗干扰性等特征,构建本地区块链网络,从而实现球形多机器人系统的去中心化控制系统。窄带通信的问题在于无法实时传输大量数据,只能传输控制信息,这限制了球形多机器人系统的智能化水平。
因此,在去中心化控制系统的设计中,应用边缘计算的概念,引入了两块高性能芯片STM32F4和STM32H7,并给出了基于多机器人应用的分布式数据处理系统架构。通过数据的定位处理和特征共享,提升了球形多机器人系统的智能化水平,实现了机器学习功能。结果表明,该分布式数据处理系统能够有效提升控制性能。
II. 球形多机器人系统平台
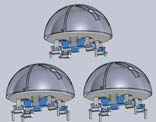
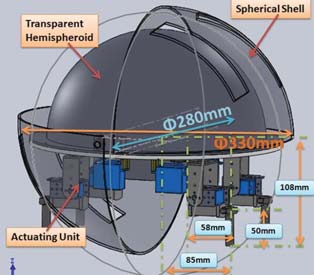
球形多机器人平台如图1所示。该机器人包括一个透明球形外壳和用于在两栖环境中行走的仿生四足。主控制器通过驱动板控制舵机的旋转角度和时序,从而实现陆地爬行动作,并在光滑表面和泥泞道路上行进。同时,该球形机器人还具备水下功能,可通过控制喷水推进电机实现水下移动,并具有良好的隐蔽性。该球形机器人的仿生特性以及灵活巧妙的机械设计能够满足大多数野外任务的需求,例如两栖资源勘探和野外搜索任务[11]-[12]。
凭借良好的隐蔽性优势,球形机器人更适合执行一些军事应用任务,如地形勘探、包围敌人,甚至基于人工智能算法实现精确打击。近年来,我们的研究进展可分为以下阶段:
第一阶段——单机器人功能改进,聚焦于机器人功能设置、爬行算法、水下控制算法和机器人视觉,重点提升单节点智能。第二阶段——多机器人协同控制系统,聚焦于多机器人之间的协同算法,以完成更复杂的任务,主要采用集中式控制模式。第三阶段——由于球形多机器人系统用于军事应用,出于安全原因需要提升系统的拜占庭容错能力,以应对敌方可能的威胁。因此,研究开始从集中式控制系统转向去中心化控制系统。本文所描述的去中心化是指多机器人系统的所有一致性行为均由所有机器人共同决定,且在任何时候都不会依赖于任何单个机器人的影响,也不存在周期性中心[13]-[16]。
本文分为六个部分:第一部分为引言,介绍整个研究的背景,包括现有问题、各机制的研究进展以及本研究内容的概述;第二部分介绍球形多机器人系统的平台;第三部分为去中心化球形多机器人控制系统,描述了基于LoRa通信技术构建P2P(点对点)网络的方法,以及基于区块链技术实现去中心化的关键步骤。第四部分是论文的核心章节,主要聚焦于分布式数据处理系统,给出了实现边缘计算的球形多机器人系统的架构与硬件,并提出了分布式数据处理算法,最后介绍了数据分割策略。实验与结果将在第5章中介绍,全文总结在第6章中进行。
去中心化球形多机器人控制系统的单球形机器人的硬件组成如图2所示。机器人可通过超声波模块进行避障,STM32H7芯片和OV7725摄像头模块构成机器人视觉模块。借助H7芯片强大的浮点运算能力和双精度FPU,可轻松实现图像处理功能。由于球形机器人工作环境复杂,为了实现智能控制并提高灵活性,该平台配备了BMI160模块—高性能加速度计和陀螺仪,BMM150模块—数字三轴磁力计,ALS-PT19模块—宽范围光传感器,BMP280模块—温度计和气压计。环境评估模块采用STN32F411芯片作为处理器,用于集成上述传感器。该控制系统采用LoRa技术实现多机器人通信,使用STM32L151芯片作为主控制器,通过SX1278模块接收和发送电磁信号,并与ATmega2560—智能合约模块和伺服驱动板进行通信。本章内容将详细描述LoRa网络和区块链技术。
III. 去中心化控制系统
A. LoRa通信技术
球形多机器人系统主要应用于野外环境,常常需要在植被密集且干扰因素众多的区域工作。同时,还需要提升系统的通信距离和续航能力。物联网中的LoRa通信技术作为吉赫兹以下的窄带通信网络,基于扩频技术——线性调制扩频(CSS),具备前向纠错(FEC)能力。该技术可在低功耗条件下实现远距离通信,理论通信距离约为15公里,并具有较强的抗干扰能力[17]-[20]。
基于上述原因,本研究以物联网的LoRa通信技术为切入点,通过STM32L151芯片控制SX1278模块在433 MHz频段进行数据广播与接收。每个球形机器人节点均配备一套通信设备,彼此之间无中心节点控制,从而构建如图3所示的P2P网络架构。由于不存在中心服务器,无法在统一的时间序列下直接控制通信网络。如果当多个机器人节点同时发送数据时,会引起电磁干扰并损坏数据。因此,为了解决这一问题,本研究采用竞争机制和循环冗余校验(CRC)来确保数据块的可靠性。
B. 基于区块链的去中心化

为了提高球形多机器人系统的拜占庭容错能力,我们根据球形多机器人系统的应用背景和硬件系统,设计了一种去中心化控制系统,并以区块链技术作为主要实现方法。作为比特币背后的核心技术,区块链具有诸多优势。本质上,它是一种共享数据库,其中存储的数据或信息具有不可伪造性、全程可追溯、可追溯性、透明性和集体维护等特性。
作为计算机技术的一种新的应用模式,这些特性有助于解决多机器人系统的问题,具有很大的研究价值,因此有必要探索区块链技术在球形多机器人系统中的应用。区块链网络设计如图4所示。每个区块数据包括6个部分:ID(机器人编号)、索引(块编号)、内容(共享数据内容)、自哈希(区块的哈希值)、前哈希(前一个区块的哈希值)和CRC16(循环冗余校验)。可以看出,区块通过哈希值完全串联连接,并存储在每个球形机器人节点[21]中。

如图5所示,给出了实现多机器人去中心化控制系统的分层结构。底层是由STM32L151和SX1278芯片组成的物理设备层。在实现透明层的基础上,构建了P2P网络层,以实现机器人各节点之间的通信。然后利用区块链技术通过P2P网络发送区块信息,并由STM32L151芯片控制哈希值运算,形成区块链网络层形成。本文中的哈希算法采用RSHash函数,能够在嵌入式环境中快速计算,以满足球形多机器人控制系统[22]-[23]的实时需求。
到第五层为止,球形机器人上的区块链部署已经完成。第六层是共识插件层,通过投票机制实现多机器人系统的状态一致性,并根据票数统一结果。因此,每个机器人必须参与投票。如果某个结果的票数超过一半,则可直接将该结果作为最终目标。
与工作量证明(PoW)算法相比,该投票算法可以节省大量计算能力。如此设计的主要原因是球形多机器人系统的应用基于私有网络和可控的单个机器人节点的前提,因此安全性可通过专用加密模块解决。第七层为智能合约层。在此,传感器和STM32F411芯片作为集成状态评估模块,用于求解航向角、俯仰角及相关环境参数;STM32H7芯片和OV7725摄像头作为机器人视觉模块,用于目标识别、跟踪及图像信息采集。通过信息融合策略,根据投票结果将一系列数组发送至ATmega2560核心,执行相应的机器人策略,从而实现球形机器人的去中心化控制系统。
IV. 分布式数据处理系统
上一章介绍了基于区块链的去中心化球形多机器人控制系统,该系统主要利用LoRa网络交换控制信息。系统所需的区块数据量不大,主要用于实时控制。然而,随着机器人任务变得越来越复杂,不仅单个机器人节点需要具备足够的智能,也对多机器人系统的智能水平提出了挑战。根据近年来人工智能产业的发展,实现机器人智能的主要手段是大数据,这对计算能力有很高的需求。但对于球形多机器人系统而言,由于采用物联网的窄带通信技术,以及嵌入式系统中处理器和内存的限制,系统的智能化水平受到制约。
因此,为了提高智能并实现去中心化球形多机器人系统的机器学习,本文提出了一种基于边缘计算和区块链技术概念的分布式数据处理系统。该系统通过高性能处理芯片STM32F4和STM32H7在边缘侧实现对原始数据的处理与融合,最终获得特征信息,然后向其他机器人节点广播并接收来自其他机器人节点的特征信息,以训练系统的学习模型,从而提升机器人的智能。
A. 边缘计算架构

边缘计算的概念可以追溯到十多年前,并非近年来提出的新理论或技术。然而,由于人工智能应用的日益广泛以及物联网产业的推动,当前已进入大数据时代。因此,为了解决数据处理中的相关问题,提高客户端的智能性和工作效率,边缘计算的概念已成为机器人领域的新焦点。边缘计算并非一项技术,而是指在数据源端对原始数据进行处理,减轻中心服务器的加载负担,并提升人机交互的响应速度。
由于去中心化球形多机器人系统中没有中心节点,且LoRa的带宽和存储容量较小,因此传统的“大数据”处理方法无法在该“多机器人系统”上实现。本文引入了“边缘计算”的概念。每个“球形机器人”节点的架构设计如图6所示,原始数据主要分为三类:由GPS采集的位置数据、传感器模块采集的传感器数据以及摄像头模块采集的图像数据,形成“原始数据”集并传输至STM32F4和STM32H7芯片进行处理与计算,所得“特征值”输出至智能合约模块。通过区块链网络的API接口,机器人特征数据可被直接调用和共享,从而使“球形多机器人系统”的任务分布到“每个节点”上执行。本文中的“特征值”是通过融合传感器信息、图像信息和GPS信息得到的一系列数组,并按照任务规定的数据格式进行编码,从而节省“数据空间”,可通过“LoRa网络”实时共享。
B. 分布式数据处理算法

结合区块链网络的分布式数据处理算法如图7所示。首先,由球形多机器人系统的每个节点收集原始数据,然后求解每个传感器数据所需的特征值,其准确性得到验证。当准确性要求满足后,多个特征值可代入多模态模糊算法进行融合。本研究中,多模态模糊算法由模糊逻辑设计,对数据进行校准和分类,随后将多模态数据融合为一系列表示机器人状态的评估值,上传至区块链网络,并从其他机器人节点下载相应的评估值。在线机器学习模型的参数通过矩阵求解计算得出。若该模型满足此节点的评估,则采用共识算法促进多机器人系统的状态一致性。当超过一半的节点参数通过评估后,所有机器人将统一修改为该参数,从而实现多机器人系统的分布式数据处理,为多机器人学习模型的研究提供基础。
C. 数据分割策略
在实际研究中发现,球形多机器人应用与比特币应用有很大不同。控制系统强调实时能力,而比特币则需要在每个节点上保存所有历史交易数据。此外,嵌入式系统的存储容量有限,多机器人系统的规模越大,数据增长的趋势越明显。本文提出了一种数据分割策略,如图8所示。
前端数据库指的是球形多机器人系统在运行过程中生成的块,然后根据控制要求对这些数据进行分割。这里,K表示每组分割中的块数。K的值需要根据任务情况确定,可以设计为浮点值或设置为定量值。分割集合可直接存储在后端数据库中,并可通过大数据分析对新型球形机器人进行训练。
V. 实验测试与结果分析
A. 实验设置
分布式数据处理系统的实验设计如图9所示。它包含三个机器人节点。第一个节点通过摄像头收集目标颜色,第二个节点通过摄像头识别目标形状,第三个节点通过区块链网络从其他两个节点收集数据并进行验证。
B. 实验结果分析
我们比较了两种基于区块链的数据处理系统,如图10所示,在区块链系统中,使用分布式数据处理系统的共识时间优于使用通用数据处理系统,后者意味着所有数据都需由一个节点处理并通过区块链广播。待处理数据量越大,两者结果的差异越明显。
由于该系统基于LoRa通信技术,并通过窄带网络共享信息,当在分布式数据处理系统中传输大量信息时,会出现通信延迟,导致通信时间在整体数据处理时间中占比较高。因此,利用边缘计算提取特征,并确保单个节点具备足够的数据处理能力,是提升分布式数据处理系统性能的关键。实验结果表明,当存在两个机器人节点时,通用数据处理系统的耗时是分布式数据处理系统的两倍。
六、结论与未来工作
本文针对去中心化球形多机器人系统,提出了一种基于边缘计算和区块链技术的分布式数据处理系统,以提升机器人的智能水平。实验结果表明,本研究能够利用高性能处理器、分布式数据处理算法和数据分割策略,提升球形多机器人的计算能力,并能在窄带通信网络中完成训练任务。未来,我们将重点关注去中心化系统的机器学习模型。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


