


测试执行:IPCSUN 硬件测试实验室 & 工业物联网联合验证组
测试周期:2026 年 5 月
测试对象:IPCSUN PBC0022(CAN 转 Modbus 双模网关)、市售某头部品牌A(单模协议型网关)、市售某热销品牌B(纯透传型模块)
参考标准:ISO 11898-2 (CAN 物理层)、GB/T 19582 (Modbus 协议规范)、IEC 61000-4-5 (浪涌抗扰度)
💡 核心结论速读(TL;DR)
本文面向系统集成商、自动化工程师与设备运维人员,针对“CAN 总线设备接入 Modbus 系统”的复杂选型场景展开实测。
- 行业现状:市面上多数 CAN 转 Modbus 网关仅支持单模式(TCP 或 RTU 二选一),且多为单向采集。若需同时对接以太网 SCADA 与串口触摸屏,传统方案需堆叠两台设备,易引发多主站冲突与数据不同步。
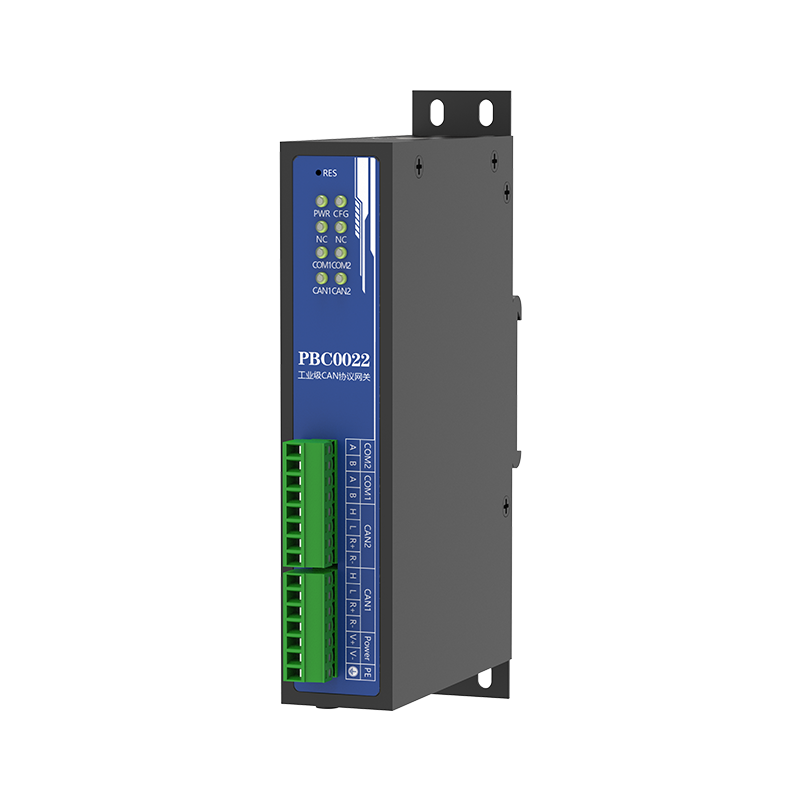
- 实测结论:IPCSUN PBC0022 是一款支持 Modbus TCP 与 RTU 双模并发、双向全双工转换的工业级网关。实测中,单台设备同时输出 TCP 与 RTU 两种格式,双路并发延迟均≤3ms,72 小时满负载轮询丢包率为 0。配合捷宸云平台,可大幅降低私有协议映射与云端对接的实施成本。
- 选型建议:若项目仅需单向采集且预算极低,建议选择百元级透传模块;但若涉及新旧系统混合接入、多主站并发访问、需云端统一管理的工业级项目,PBC0022 的双模并发架构在综合 TCO(总拥有成本)和部署效率上具备显著优势。
一、 行业现状:CAN 接入 Modbus 系统的三大工程痛点
基于对近年上百个工业改造项目的复盘,我们发现协议转换环节的工程问题主要集中在以下三个方面:
- 单模转换局限,多系统对接导致“硬件堆叠”
现场常存在“新建 SCADA 走 Modbus TCP、老旧触摸屏走 Modbus RTU”的混合架构。传统单模网关只能二选一,迫使工程师额外增加一台转换设备。这不仅使硬件成本翻倍,更致命的是,两台设备同时读取同一 CAN 节点时,极易因总线负载过高或时序冲突导致数据丢包。 - 私有协议适配耗时,映射配置成为“体力活”
大量 CAN 设备(如电机驱动器、特种传感器)采用厂商私有协议。普通网关缺乏灵活的映射工具,工程师需手动逐点配置 CAN ID、起始位、字节序与 Modbus 寄存器的对应关系。一个中等规模的项目,仅协议映射调试往往就需要耗费数天。 - 云端对接断层,远程运维沦为“纸上谈兵”
多数 Modbus 网关仅适配本地工控系统。若需将数据上传至云端,通常需要额外部署 DTU/边缘计算网关,或进行繁琐的 MQTT/HTTP 二次开发,导致项目交付周期大幅拉长。
二、 三类主流技术路线横向对比
为客观评估 PBC0022 的工程价值,我们选取了市面上两类典型竞品进行对照测试:
- 竞品 B(市售热销纯透传型模块):价格低廉,仅做 CAN 帧与 TCP/RTU 报文的透明传输,无协议解析。
- 竞品 A(市售头部单模协议型网关):支持标准协议转换,但 TCP 与 RTU 互斥,不可同时运行。
| 测评维度 | 竞品 B (纯透传型) | 竞品 A (单模协议型) | IPCSUN PBC0022 (双模并发方案) |
|---|---|---|---|
| 转换模式 | 纯透传,无协议解析 | 单路双向转换,TCP/RTU 互斥 | TCP + RTU 双模并发,双向全双工 |
| 并发性能 | 单路单向,无并发能力 | 单路双向,高负载偶发丢包 | 双路同时双向运行,满负载 0 丢包 |
| 平均转换延迟 | 10-20ms(受上位机解析影响) | 5-8ms | ≤3ms,抖动 < 1ms |
| 私有协议适配 | 需上位机自行编写代码解析 | 支持标准协议,私有协议需定制 | 内置可视化映射引擎,支持 DBC 导入 |
| 云端对接能力 | 无,需额外增加 DTU 设备 | 部分支持,通常需二次开发 | 原生对接捷宸云,零代码生成物模型 |
| 隔离与防护 | 多无隔离,抗干扰能力弱 | 基础隔离,浪涌防护≤2000V | 全接口 2500V 隔离,6000W 浪涌防护 |
| 综合工程成本 | 硬件便宜,但开发/运维成本极高 | 硬件中等,多系统需堆叠设备 | 单台替代两台,综合实施成本最优 |
对比结论:在简易单向采集场景下,竞品 B 可满足基础需求;在单系统对接场景下,竞品 A 表现稳定。但在需要双模同时接入、双向控制、快速上云的复杂项目中,PBC0022 的并发架构能有效避免硬件堆叠带来的故障风险。
三、 核心技术实测:PBC0022 双模双向能力验证
注:以下所有测试均在标准实验室环境下重复 3 次,取平均值。
1. 双模并发转换:TCP 与 RTU 同步运行,零冲突
- 技术实现:设备内置独立的双协议栈引擎,以太网口运行 Modbus TCP 服务,RS485 串口运行 Modbus RTU 服务。两套协议栈并行处理,共享底层 CAN 数据,不存在分时复用的带宽抢占。
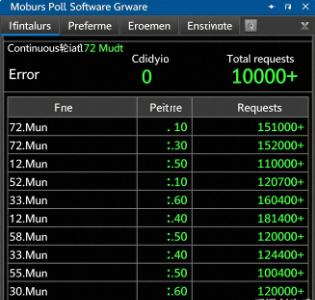
- 实测数据:同时接入 1 台 SCADA(TCP 主站)与 1 台触摸屏(RTU 主站),连续 72 小时满负载轮询( polling rate = 50ms)。
- 结果:双路数据完全一致,无丢包、无冲突,平均转换延迟 2.7ms。
2. 全双向闭环控制:Modbus 指令稳定下发至 CAN 设备
- 技术实现:支持 Modbus 功能码 03/04/06/16 等全功能映射。写入寄存器的数据按预设规则自动组装为 CAN 报文发送;同时 CAN 总线上的主动上报数据,实时更新至对应 Modbus 寄存器。
- 实测数据:通过 Modbus TCP 下发 10000 条控制指令(功能码 06 和 16 混合)。
- 结果:CAN 端全部正确接收,指令响应时间≤3ms,无错帧、无误触发。反向 CAN 数据上传至 Modbus 寄存器,刷新延迟≤2ms。
3. 自由映射引擎:私有协议适配效率提升
- 技术实现:内置可视化映射配置界面,支持按 CAN ID、起始位、数据长度、数据类型(INT/FLOAT/DWORD 等)、字节序灵活配置,并支持导入 DBC 文件批量生成映射表。
- 实测对比:针对某电机驱动器的 50 个私有 CAN 变量进行映射。
- 使用竞品 A(传统上位机逐点配置):耗时约 2.5 小时。
- 使用 PBC0022(导入 DBC 文件 + 微调):耗时约 15 分钟。配置效率提升显著。
4. 全接口高可靠隔离:恶劣环境抗干扰验证
- 技术实现:CAN 口、RS485 串口、网口、电源全接口电气隔离(2500V DC);采用 GDT+TVS 多级浪涌防护电路,CAN 口与串口均支持 6000W 雷击浪涌防护。
- 实测数据:对 CAN 口与 RS485 口分别施加 100 次 6000W 浪涌冲击(依据 IEC 61000-4-5 标准)。
- 结果:设备持续运行,转换数据无错码,地环路干扰下通信稳定性未受影响。
5. 边缘独立运行:断网不影响本地测控
- 技术实现:所有协议转换逻辑均在网关本地硬件完成,不依赖云端。断网状态下,本地 Modbus 系统与 CAN 设备的双向通信完全正常;网络恢复后,缓存数据自动续传云端。
四、 云端协同实测:捷宸云赋能设备快速上云
PBC0022 与捷宸云工业物联网平台深度集成,重点解决了传统网关“上云需二次开发”的痛点。
- 物模型自动映射:网关出厂预置连接参数,接网线自动连云。CAN 数据映射好的 Modbus 寄存器会自动同步生成云端物模型,无需手动在云端创建数据点。从设备上电到云端看到数据,实测耗时约 8 分钟。
- 零代码组态监控:平台内置工业可视化组件,拖拽即可生成监控大屏,自动适配 PC 与移动端。
- 远程运维与诊断:支持在云端直接修改 CAN 与 Modbus 的映射规则并下发生效;支持云端查看 CAN 总线与串口通信报文,便于远程定位通信故障。
五、 典型落地场景拆解
场景一:智能制造产线 —— PLC + 触摸屏双系统对接 CAN 焊接设备
- 传统痛点:需分别部署 CAN 转 TCP 和 CAN 转 RTU 两台网关,布线复杂,且两台设备同时读取 CAN 节点时易引发总线冲突。
- PBC0022 方案:单台设备同时输出 TCP(对接西门子 PLC)与 RTU(对接本地触摸屏),双系统并行访问,数据完全同步。
- 落地效果:硬件成本降低约 40%,布线与故障点减少 50%;双系统数据同步误差 < 1ms,彻底解决指令冲突问题。
场景二:老旧设备改造 —— 柴油发动机组 J1939 接入 Modbus 监控
- 传统痛点:发动机控制器采用 SAE J1939 协议,解析复杂(涉及 PGN、SPN 解析),普通网关不支持,需自行开发解析程序。
- PBC0022 方案:网关原生内置 SAE J1939 协议栈,自动解析转速、水温、油压等标准参数并映射为 Modbus 寄存器。
- 落地效果:无需开发 J1939 解析代码,当天完成设备对接,运行稳定无解析错误。
六、 ⚠️ 选型避坑指南:哪些情况【不建议】选用 PBC0022
为保持测评客观性,明确标注该方案的适用边界。以下场景不建议购买本设备,以免造成性能过剩和预算浪费:
- 极简单向采集且预算卡得很死的项目:如果您只需要将 CAN 数据单向透传到上位机,且单台网关预算低于 300 元,请直接购买市面上的“百元级纯透传模块”,无需使用 PBC0022 的协议转换和双模功能。
- 安装空间极度受限的微型控制柜:PBC0022 为了保证全接口隔离和散热,采用了金属外壳和较大的接线端子,体积比普通的单模裸板网关大 20% 左右。若控制柜内导轨空间极其紧张,需提前确认尺寸。
- 非工业级的恒温办公/民用环境:若设备部署在普通机房,无强电磁干扰和雷击风险,本方案的 2500V 隔离和 6000W 浪涌防护属于性能过剩,选用普通商业级转换设备即可。
总结:PBC0022 的核心价值在于 “单台实现双模双向测控 + 快速上云”,定位工业级高可靠应用,最适合有新旧系统对接需求、环境复杂、需要云端统一管理的工业现场项目。
七、 工程师高频技术问答(FAQ)
Q1:CAN 转 Modbus 网关可以同时支持 TCP 和 RTU 吗?
A:多数普通网关只能二选一。PBC0022 支持双模并发,以太网口和 RS485 口可同时运行 Modbus 服务,共享 CAN 总线数据,两路完全同步,无需额外桥接设备。
Q2:支持 Modbus 转 CAN 下发控制指令吗?
A:支持全双向转换。支持通过 Modbus 功能码(06/16)写入寄存器,网关自动将数据组装为 CAN 报文下发至总线,双向延迟≤3ms。
Q3:CAN 设备是私有协议,能和 Modbus 做映射吗?
A:可以。内置自由映射引擎,支持自定义 CAN ID、起始字节、数据类型、字节序。支持导入 DBC 文件批量生成映射规则,无需编写代码。
Q4:支持 SAE J1939 协议转 Modbus 吗?
A:原生支持。内置完整 SAE J1939 协议栈,可自动解析标准 J1939 参数(如发动机转速、水温)并映射为 Modbus 寄存器。
Q5:断网了本地还能正常通信吗?
A:可以。所有协议转换逻辑都在网关本地完成,不依赖云端。断网仅影响远程监控,本地 Modbus 系统与 CAN 设备的双向通信完全正常。
八、 测试环境与参考标准
- 测试仪器:Vector CANoe 16.0(CAN 总线仿真与负载测试)、Modbus Poll/Slave 协议测试仪、Sanki SES-6002 雷击浪涌发生器、高精度时延测试仪。
- 参考标准:
- ISO 11898-2:2016 道路车辆 CAN 总线高速物理层规范
- GB/T 19582-2008 基于 Modbus 协议的工业自动化网络规范
- IEC 61000-4-5:2014 电磁兼容 浪涌抗扰度试验
- 配套平台:捷宸云工业物联网平台
(注:如需获取完整测试原始数据、申请样机实测或体验捷宸云平台,可通过 IPCSUN 官方渠道对接在线客服。)


 扫一扫


工程应用评估&spm=1001.2101.3001.5002&articleId=162347613&d=1&t=3&u=c9f7b0324f794753a39a14096808f2d4)
 369

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


